邹俊 唐威 | 基于多功能电流体介质的软体机器人驱动、自愈与感知一体化
2026-10-14
(内容来源:eScience)
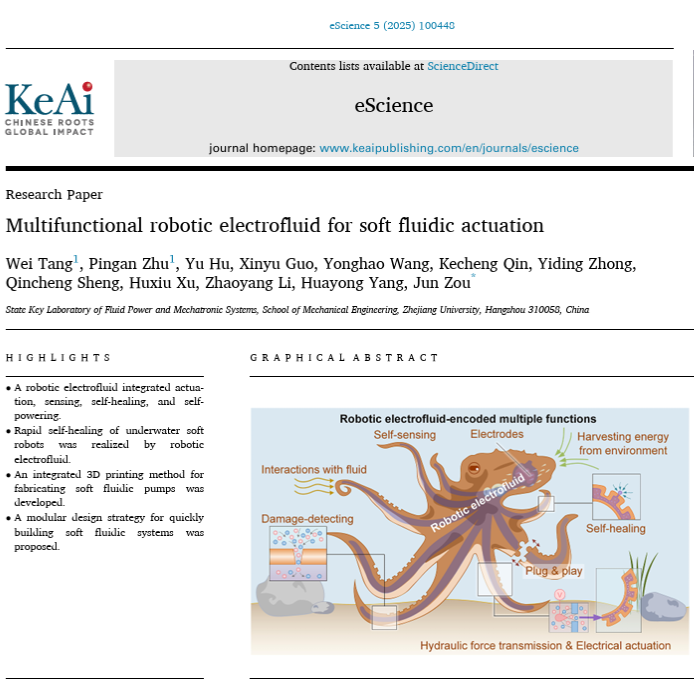
1. 单一介质实现驱动、传感、水下自愈、自供电等功能,无额外增重;
2. 完成水下不规则损伤及跨材料界面修复,无需外部触发条件;
3. 双接口实现模块化即插即用,解决了传统流体接口复杂、易泄漏问题。
软体机器人凭借其固有的柔性适配特性与安全的人机交互能力,在水下探测、医疗康复及人机协作等多个前沿领域展现出重要应用潜力。其中,流体驱动因具有功率密度高、介质适应性广等优势,成为软体机器人最普遍的驱动方式。然而,流体驱动在实际应用中仍存在若干关键技术瓶颈:一是功能模块分散,驱动需独立泵阀、传感需额外传感器、修复需专用装置,多模块堆叠导致系统复杂度过高;二是模块化接口繁多,机械、流体、电气接口往往达 3-5 类,水下环境泄漏率高;三是水下修复难题,软材料撕裂后难以通过传统加热、黏合剂修复,一旦损伤便需终止作业,严重制约长期野外工作能力。
针对上述问题,自然界中生物系统的功能集成机制为研究人员提供了重要启示。如生物血液在生物体内同时承担物质输送、生理调节与创伤修复等多种功能,体现了高度集成的功能设计理念。受此启发,作者围绕“流体功能拓展”,研发出一种多功能流体介质,通过电子激发与化学改性,让单一流体系统同时承载驱动、传感、水下自愈等核心功能,还能通过模块化设计快速搭建系统。该流体系统无需依赖外部辅助硬件即可实现多种功能集成,有效解决了软体机器人“高功能集成与系统轻量化”之间的矛盾。相关研究以 “Multifunctional robotic electrofluid for soft fluidic actuation” 为题发表于 eScience,这项研究为软体机器人向更高程度的集成化、智能化发展提供了新的技术路径。
版权所有 南开大学期刊管理中心